噪声:信噪比(SNR)与Visual Noise
了解信噪比(SNR)与Visual Noise的区别:噪声是图像质量评估中的一个重要参数。噪声表现为每个像素的随机信号波动,其来源包括光的物理特性(光子散射噪声)以及传感器的技术限制(暗电流和读出噪声)。 低噪声 高噪声 描述噪声的一种非常常见的方法是将其表示为信噪比(SNR)。要测量成像设备的信噪比,可以遵循 ISO 15739 标准。 信噪比越高,图像中的噪点就越少。事情本可以到此为止,但遗憾的是,信噪比无法很好地反映一个问题:观察者在图像中实际能看到多少噪点? 我们自1997年起便开始测试数码相机,并长期将信噪比作为衡量噪声的指标。五年前,我们就已注意到一个现象:信噪比测量结果不再能真实反映观察者的实际体验。 因此,不同相机的信噪比(SNR)数值可能相近,但噪点呈现效果却各不相同;而相同的噪点呈现效果,却可能导致不同的信噪比数值。为了说明这个问题,我们在本文中准备了三张样张(1x、2x和4x):假设这些图像本应是均匀的,但实际显示出一些噪点。 如果你离屏幕远一点,会发现这三张图像的均值相同,看起来也很均匀。如果你靠近屏幕,就会明显发现图像4x中的“噪点”比图像1x中的更多。
噪声是图像质量评估中的一个重要参数。噪声表现为每个像素的随机信号波动,其来源包括光的物理特性(光子散射噪声)以及传感器的技术限制(暗电流和读出噪声)。
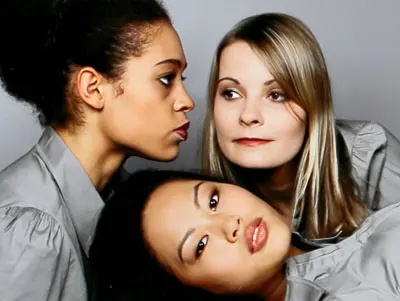
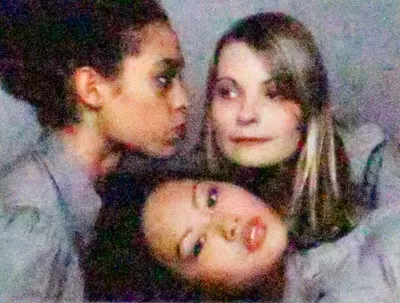
描述噪声的一种非常常见的方法是将其表示为信噪比(SNR)。要测量成像设备的信噪比,可遵循 ISO 15739 标准。
SNR 越高,图像中的噪声就越少。
故事本可以到此为止,但遗憾的是,SNR 未能很好地反映一个问题:
观察者在图像中实际能看到多少噪点?
我们自1997年起便开始测试数码相机,并长期将信噪比作为衡量噪点的指标。 五年前,我们就已注意到这样一种现象:信噪比的测量结果不再能真实反映观察者的实际体验。因此,不同相机的信噪比数值可能相近,但噪点呈现效果却各不相同;而相同的噪点呈现效果,却可能导致不同的信噪比数值。
为此,我们准备了三张示例图像(1x、2x和4x),以说明这一问题:

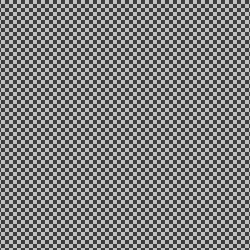
假设这些图像本应是均匀的,但带有一定噪点。如果你离屏幕较远,会发现这三张图像的均值相同,看起来也均匀一致。
但如果你靠近屏幕观察,就会明显发现图像 4x 中的“噪点”比图像 1x 中的更多。
数据
如果我们测量信噪比(SNR),会发现所有图像的均值相同,所有像素值的标准差也相同,因此信噪比也相同。
该示例表明,信噪比仅反映了噪声的总量,但并未描述人类观察者实际上是如何感知这些噪声的。
| Image | 均值 [DV] | STD [DV] | 信噪比 (SNR) |
|---|---|---|---|
| 1 x | 128 | 64 | 2 |
| 2 x | 128 | 64 | 2 |
| 4 x | 128 | 64 | 2 |
Visual Noise
因此,为了描述人眼在图像中实际看到的噪点程度以及这些噪点是否令人不适,我们不使用信噪比(SNR)。取而代之,我们采用一种称为“Visual Noise”的测量指标。
测量 Visual Noise 的算法和流程在 ISO 15739 标准中有所描述,并在 2013 年的标准修订中,从信息性附录转为标准的规范性部分。
Visual Noise(VN)的数值易于理解:数值越高,观察者看到的噪声就越多。信噪比(SNR)与Visual Noise(VN)的主要区别在于,VN会根据可见度对噪声进行加权。那些本就无法被观察到的噪声,在噪声测量中将不予考虑。
我们如何知道观察者CAN看到哪些噪声、看不到哪些噪声呢?
人类视觉系统对空间频率的响应是可以建模的。 通过对比敏感度函数(CSF)并结合对观察条件的假设,我们可以计算噪声频谱中不同部分的重要性。因此,以上例而言:图像1x的大部分“噪声”集中在高空间频率处,而CSF对该频率的响应较低。 图像 4x 的“噪声”主要集中在较低的空间频率上,根据 CSF,这些频率的响应非常明显。因此,图像 4x 的 VN 值远高于 1x。
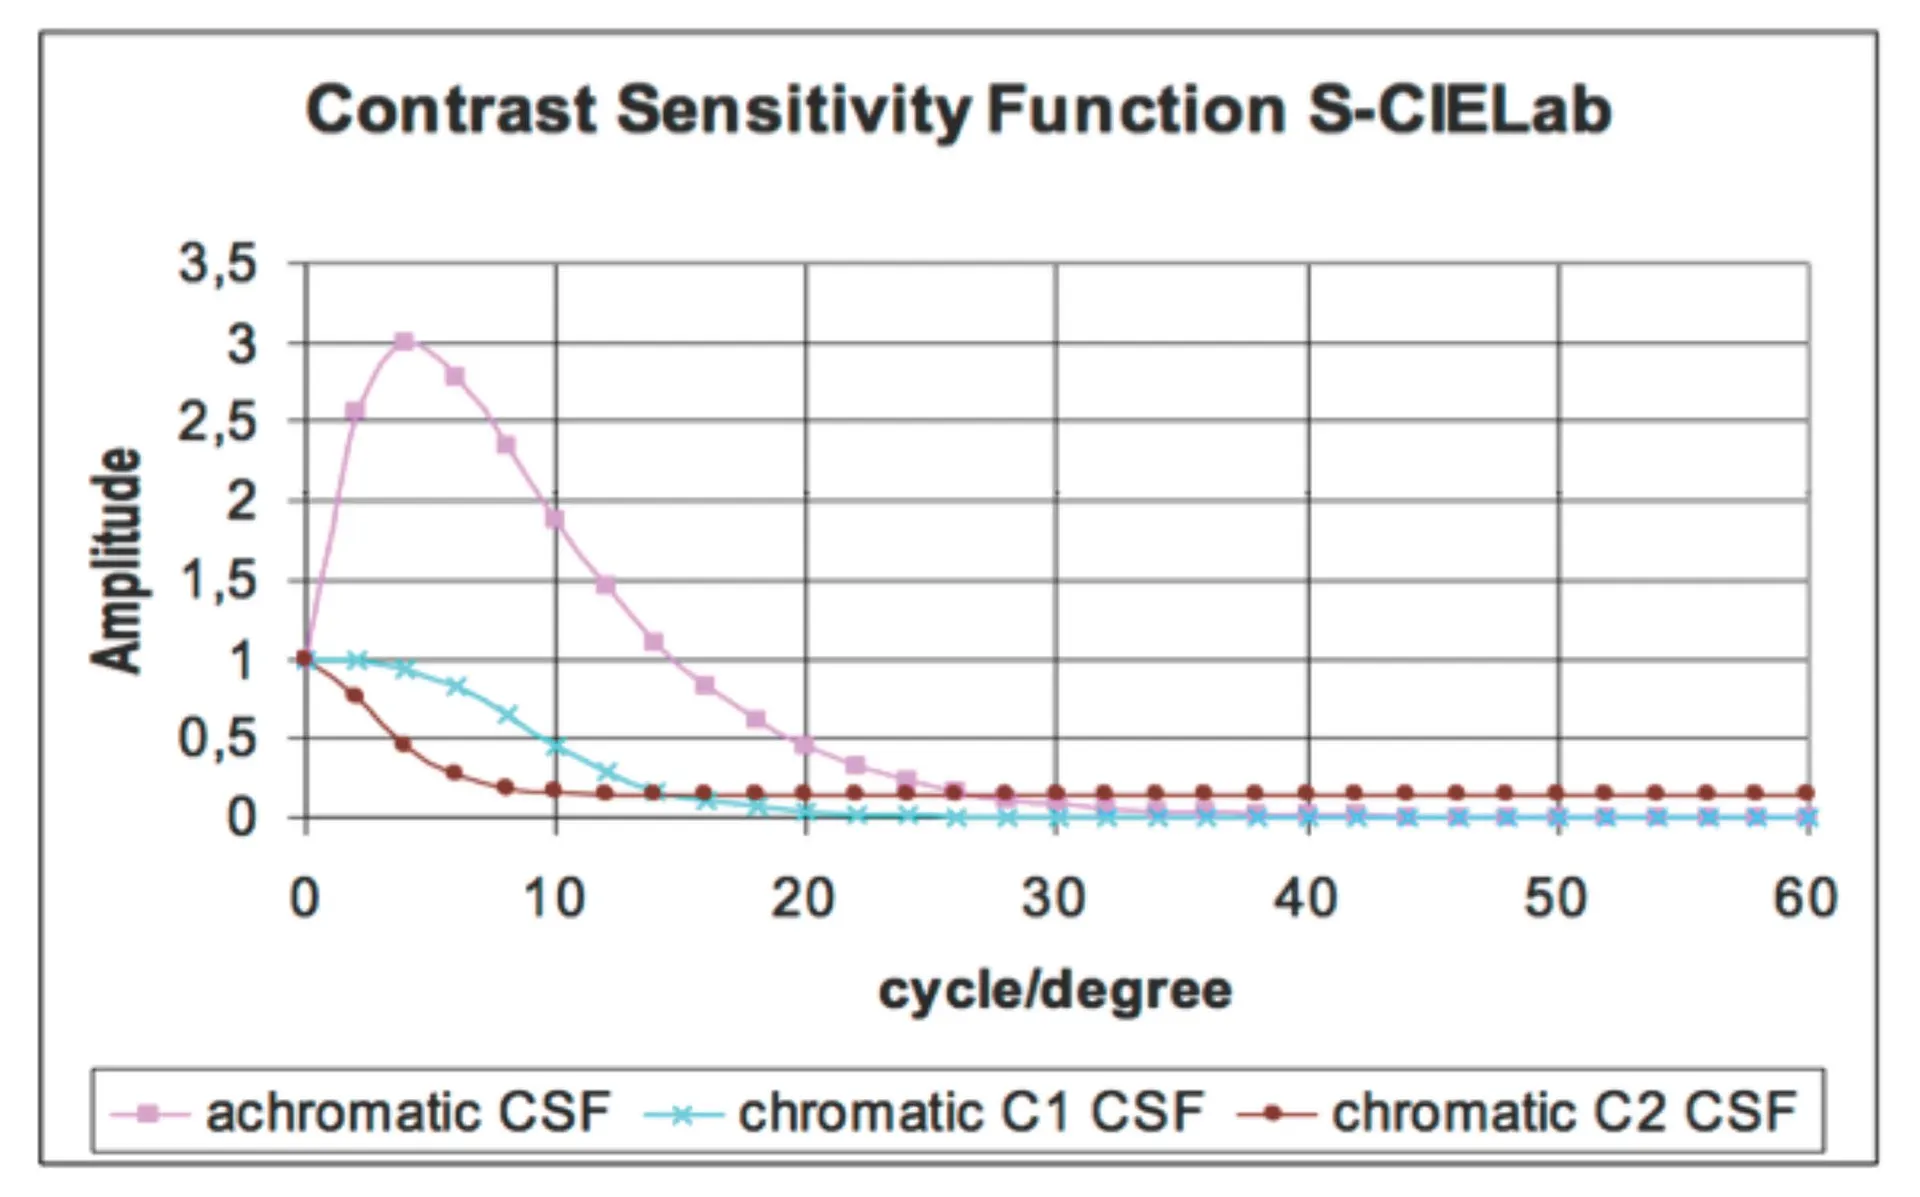
如何测量 Visual Noise
相关算法和流程在 ISO 15739 标准中有所描述。最简便的方法是使用 OECF 测试标靶和 iQ-Analyzer 软件解决方案。对于每个色块,您都能获得一个 VN 值。
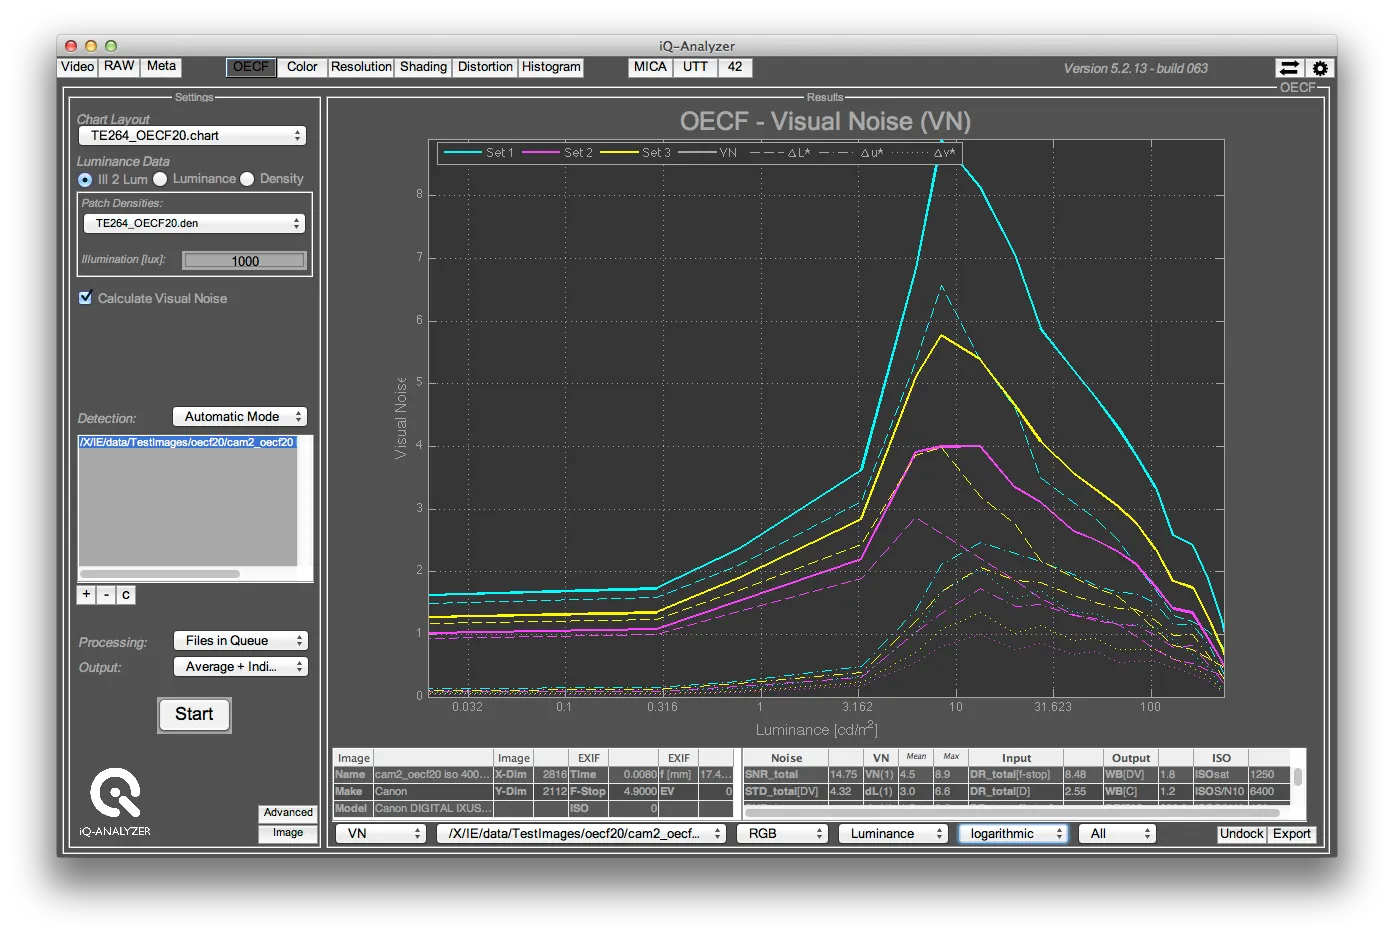
不同的颜色反映了不同观看条件下的Visual Noise。青色代表在距离屏幕0.5米处以100%视图观看时测得的Visual Noise,品红色则描述了在标准观看距离下观看小尺寸(10厘米高)打印件时的噪声感知情况。
乌韦·阿特曼