对比度信噪比(CSNR)
简介 对比度信噪比是指相机通过比较平均对比度与其标准差(对比度Resolution)来区分对比度的能力。换言之,它描述了相机在不同条件下再现和区分场景中各种物体的能力。 IEEE-P2020工作组*制定了这一指标,旨在更好地理解对汽车和自动驾驶摄像机系统至关重要的图像质量关键绩效指标(KPI)。图1:ADAS应用必须能够区分对比度。 当业界明确意识到需要制定行业标准来评估汽车和自动驾驶系统的性能时——尤其是当消费者安全受到威胁时——IEEE-P2020工作组应运而生。在制定过程中,该工作组意识到需要建立新的关键绩效指标(KPIs),以反映自动驾驶的动态特性。 我们不能再依赖使用标准光源和测试目标的传统摄像头测试方法。我们需要通过关键绩效指标(KPI)深入分析,以了解摄像头在不断变化的环境(例如自动驾驶车辆预期运行的环境)中的表现。这些新的关键绩效指标侧重于汽车系统识别和分离场景中物体的能力,以及对车辆进行必要调整的能力。 这些关键绩效指标包括对比度传递精度(CTA)、调制光抑制概率(MMP)、高动态范围(HDR)以及对比度信噪比(CSNR)。 CSNR与CTA的区别CSNR和CTA在评估相机系统检测和测量场景中对比度能力方面相似。例如,物体的对比度形成于场景背景之上。 CTA 评估系统对比度记录的准确性,而 CSNR 则考察色块的分离能力。CTA 指测得的对比度落在预定义阈值范围内的概率。评估人员会根据摄像系统确切的要求和置信区间来确定阈值(IEEE-P2020 建议默认采用迈克尔森法)。¹ 测试完成后,我们可以确定对比度再现效果显著的区域,以及与既定可接受阈值相比表现欠佳的区域。与此同时,CSNR不受预设值的限制,通过评估无饱和情况下的斑块分离度,对对比度再现提供更全面的评估。较高的CSNR值表明对比度分离良好,而较低的值则表明斑块分离和对比度检测效果不佳。¹ CTA和CSNR都是理解自动驾驶摄像头系统性能的关键绩效指标(KPI)。图2:CSNR测试结果(黄色区域表示对比度检测效果显著)。图3:CTA测试结果(黄色区域表示对比度检测效果显著)。 CSNR 与对比度信噪比 (CNR)的对比对比度信噪比 (CNR) 被用于 P2020 指标体系中描述动态范围测试。通常使用带有灰度色块的测试目标进行测量。 这些色块具有不同的对比度值,且信号分离度相似,因此即使光强发生变化,其分离度也不易发生偏移。² 因此,该测量方法能够考验相机系统在不同光强条件下对物体的识别与分离能力。例如,自动驾驶应用必须能够在低光场景中区分物体,从而准确检测物体并做出必要的调整。 典型的应用场景是行人穿过一条昏暗的街道。相机能否区分人与(例如)中央分隔带、路标等物体?这一挑战使得采用 CSNR 和 CNR 等关键绩效指标(KPI)来描述更具动态性的场景变得至关重要。 CSNR利用对比度分布的标准差来描述噪声,并将场景中的对比度与噪声区分开来。图4:CSNR测试结果(黄色区域表示强对比度检测)。图5:CNR测试结果(黄色区域表示强对比度检测)。 CSNR 与信噪比(SNR)CSNR 和 SNR(信噪比)的相似之处在于:高值表明相对于噪声水平,图像块的分离效果良好;而低值则表示相反的情况。 两者的区别在于KPI的测量方式。SNR值通常可通过使用灰度测试目标和标准光源的传统测试程序得出。然而,这些测试并不能再现现实场景——例如,自动驾驶系统必须在其中运行的场景。 这些环境变化剧烈,需要独特的测试方法来模拟真实场景。两者的区别在于:当对比度降低时,会导致噪声减少,但不会影响均值(或信号)。因此,SNR 的提升源于一种对汽车及其他机器视觉应用而言具有负面影响的现象。 与此同时,CSNR 并非通过将均值除以噪声来计算,而是基于两个定义区域之间的对比度。如何测试 CSNR 在 IEEE-P2020 标准的制定过程中,人们逐渐认识到,为了准确测试汽车摄像头系统新确立的关键绩效指标(KPI),需要新的测试方法和设备。 由于我们的许多工程师都是 P2020 工作组的成员,我们开始开发一套动态系统,该系统能够在舒适的测试实验室环境中测试多个 P2020 关键绩效指标。 Versatile Light System(VLS) Versatile Light System(VLS)为包括 CSNR 测量在内的多种 IEEE-P2020 测量提供了解决方案。 该解决方案由采用直流技术的Vega光源组成,可生成高稳定性光源。将这些光源与专门设计的灰度阶梯测试目标相结合,为CSNR测量以及曝光时间极短的应用提供了卓越的解决方案。它能够按照标准中所述进行空间和时间记录测量。 图 6:用于 IEEE-P2020 KPI 测量的 VLS。VLS 是一个由多达六个 Vega 设备连接到单个可移动臂上的系统。所有 Vega 设备均通过这些臂连接到三脚架上,具有很高的适应性。 支臂的灵活性使得每台Vega均可手动移动,在测试过程中快速生成随机的布置和角度,从而创建动态测试场景。VLS配备控制软件,可帮助您创建测试序列,并调节亮度以进行CSNR测量。此外,VLS-Evaluation Software还支持对测试结果进行评估。 我们在 iQ-Lab 中使用 VLS 对系统的 CSNR、CTA 和 MMP 性能进行测试。结论 对比度信噪比(CSNR)是指相机通过比较平均对比度与其标准差来区分不同对比度的能力。 换言之,它描述了相机在不同条件下对场景中各种物体的再现和分离能力。IEEE-P2020工作组制定了这一KPI,以适应自动驾驶的动态特性,并确保其他汽车级相机也能成功运行。 虽然传统的对比度信噪比(CNR)和信号信噪比(SNR)测量通常足以确定噪声分离性能,但它们依赖于固定测试环境中的标准灰度Test Charts。因此,它们无法全面反映动态场景的全部情况——而在这种场景中,摄像机系统正在进行关乎生死的调整。 因此,我们的团队基于 IEEE-P2020 标准开发了 Versatile Light System,旨在测试实验室的受控环境中营造更具动态性的测试场景。 我们在 iQ-Lab 中使用 VLS 测试 P2020 关键绩效指标(KPI),包括 CSNR、对比度传输精度(CTA)和调制光抑制概率(MMP)。 *免责声明:IEEE-P2020工作组所表达的观点仅代表该工作组的立场,并不一定代表IEEE或IEEE标准协会的立场。
简介
对比度信噪比是指相机通过比较平均对比度与其标准差来区分对比度的能力。换言之,它描述了相机在各种条件下再现和区分场景中不同物体的能力。 IEEE-P2020工作组*制定了这一指标,旨在更好地理解对汽车及自动驾驶摄像头系统至关重要的图像质量关键绩效指标(KPI)。
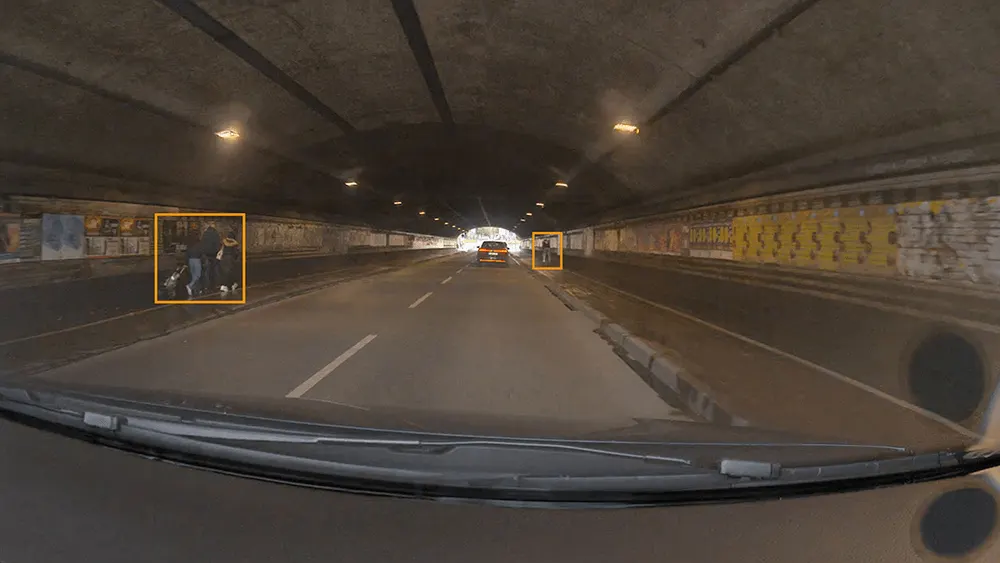
图片 1:ADAS 应用必须能够区分不同对比度。
IEEE-P2020 该网站的建立源于一个共识:评估汽车及自动驾驶系统性能亟需行业标准,尤其是在消费者安全受到威胁的情况下。在开发过程中,团队意识到需要建立新的关键绩效指标(KPI),以反映自动驾驶的动态特性。我们不能再依赖使用标准光源和测试目标的传统相机测试方法。 我们需要关键绩效指标(KPI)来深入分析,以了解相机在不断变化的环境中的表现,例如自动驾驶车辆预期运行的场景。
这些新的关键绩效指标(KPI)侧重于汽车系统识别和分离场景中的物体,并据此对车辆进行必要调整的能力。KPI包括对比度传递精度(CTA),调制光抑制概率(MMP),高动态范围(HDR),以及对比度信噪比(CSNR)。
CSNR 与 CTA 之间的区别
CSNR 和 CTA 在评估相机系统检测和测量场景中对比度能力方面具有相似性。例如,物体的对比度形成于场景的背景之上。CTA 评估系统记录对比度的准确性,而 CSNR 则考察色块的分离度。
CTA是指测得的对比度落在预定阈值范围内的概率。评估人员会根据相机系统的具体要求和置信区间来确定阈值(IEEE-P2020建议默认采用米凯尔森法)。¹ 测试完成后,我们可以确定对比度再现效果显著的区域,以及与既定的可接受阈值相比表现欠佳的区域。
与此同时,CSNR不受预设值的限制,通过评估未饱和状态下的色块分离度,对对比度再现提供更全面的评估。较高的CSNR值表明对比度分离良好,而较低的值则表明色块分离度较差,对比度检测效果不佳。¹
CTA 和 CSNR 都是了解自动驾驶摄像头系统性能的关键绩效指标(KPI)。
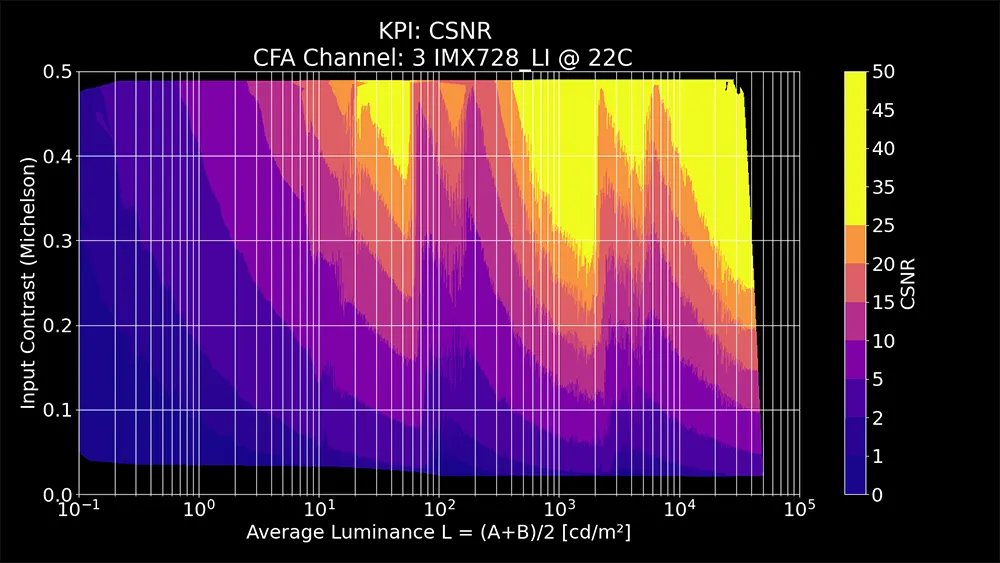
图2:CSNR测试结果(黄色区域表示对比度检测较强)。
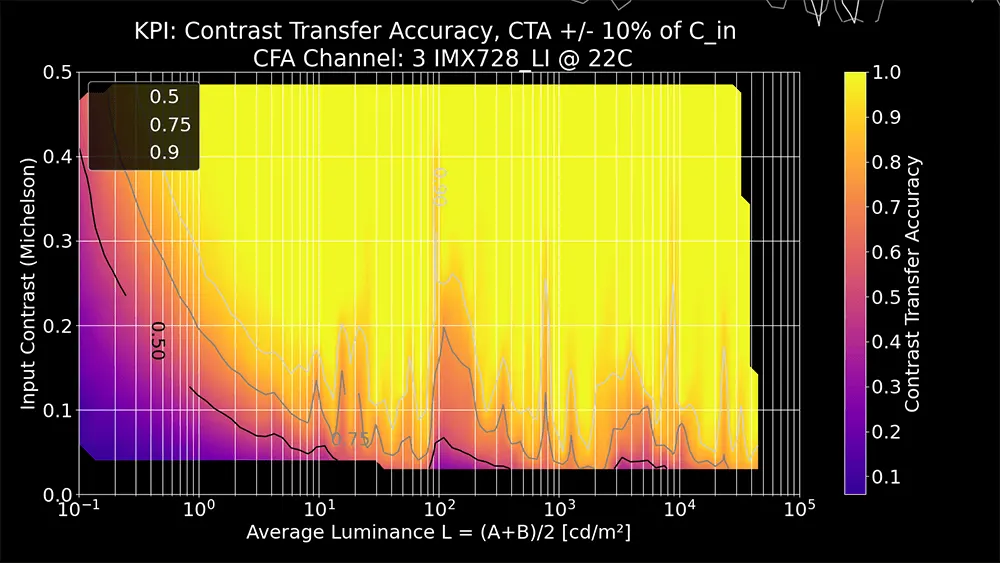
图3:CTA测试结果(黄色区域表示对比度检测效果显著)。
CSNR 与对比度信噪比 (CNR) 的对比
对比度与噪声比(CNR)是 P2020 指标中用于描述动态范围测试的参数。通常使用带有灰度色块的测试图标进行测量。这些色块具有不同的对比度值,且信号分离度相似,因此即使亮度发生变化,其对比度值也不易发生偏移。² 因此,该测量方式CAN考验相机系统在不同光照强度下对物体的识别与分离能力。 例如,自动驾驶应用必须能够在低光场景中区分物体,以便正确检测物体并做出必要的调整。经典的应用场景是行人穿越黑暗街道。相机CAN区分人与其他物体(例如中央分隔带、路标等)?
这一挑战使得采用CSNR和CNR等能够描述更动态场景的关键绩效指标(KPI)变得至关重要。CSNR利用对比度分布的标准差来描述噪声,并将场景中的对比度与噪声区分开来。
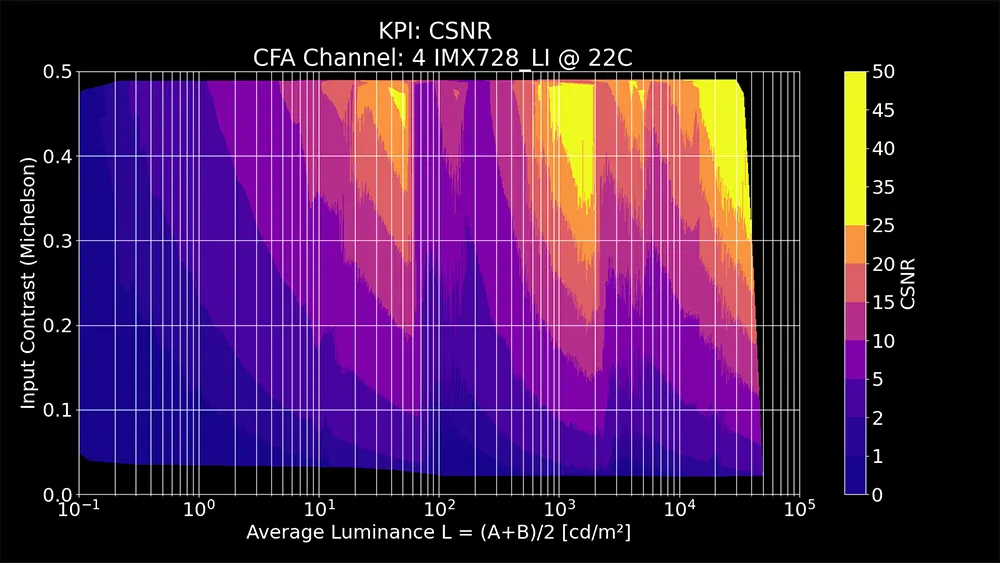
图4:CSNR测试结果(黄色区域表示对比度检测较强)。
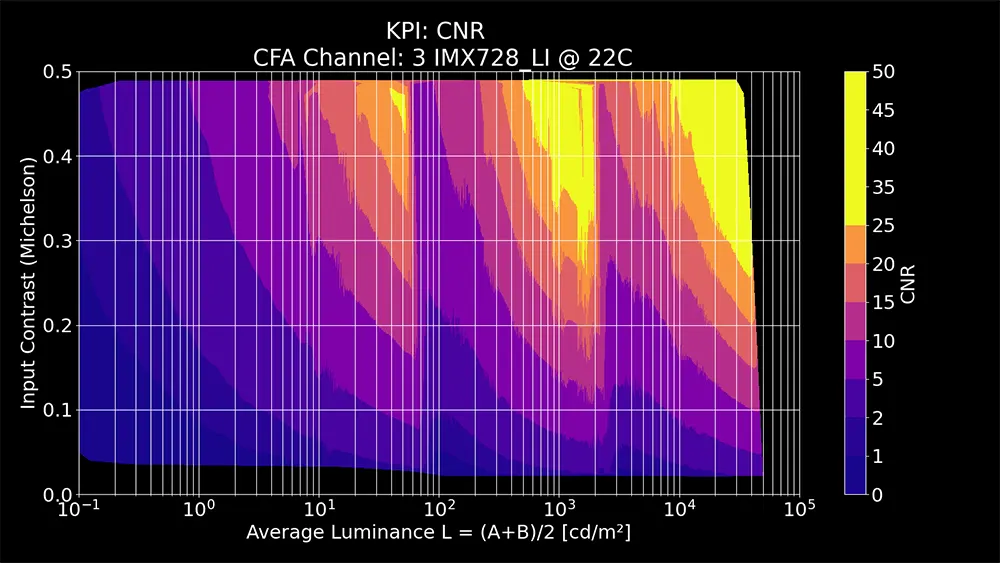
图5:CNR测试结果(黄色区域表示对比度检测效果显著)。
CSNR 与信噪比 (SNR)
CSNR 和 SNR(信噪比)的相似之处在于,高数值表明相较于噪声水平,色块的分离度良好;而低数值则表示相反的情况。两者的区别在于 KPI 的测量方式。SNR 值通常可通过使用灰度测试目标和标准光源的传统测试程序得出。 然而,这些测试仍无法模拟自动驾驶系统必须运行的真实场景。此类环境变化剧烈,需要采用独特的测试方法来构建真实场景。
当对比度降低导致噪声减少且不影响均值(或信号)时,两者便存在差异。结果,信噪比(SNR)因一种对汽车及其他机器视觉应用有害的影响而得到改善。与此同时,CSNR并非通过均值除以噪声来计算,而是通过两个定义区域之间的对比度来计算。
如何测试CSNR
在 IEEE-P2020 标准的制定过程中,我们逐渐意识到,为了准确测试汽车摄像头系统新确立的关键绩效指标(KPI),需要新的测试方法和设备。 由于我们许多工程师都是 P2020 工作组的一员,我们开始开发一套动态系统,该系统能够在舒适的测试实验室环境中对多个 P2020 关键绩效指标(KPI)进行测试。
Versatile Light System (VLS)
该 Versatile Light System (VLS) 提供了一套用于多种 IEEE-P2020 测量(包括 CSNR 测量)的解决方案。该解决方案包括 Vega 采用直流技术制造的高稳定性光源。将这些光源与专门设计的灰度阶梯测试标靶相结合,可为CSNR测量以及曝光时间极短的应用提供卓越的解决方案。它能够按照标准要求进行空间和时间记录测量。
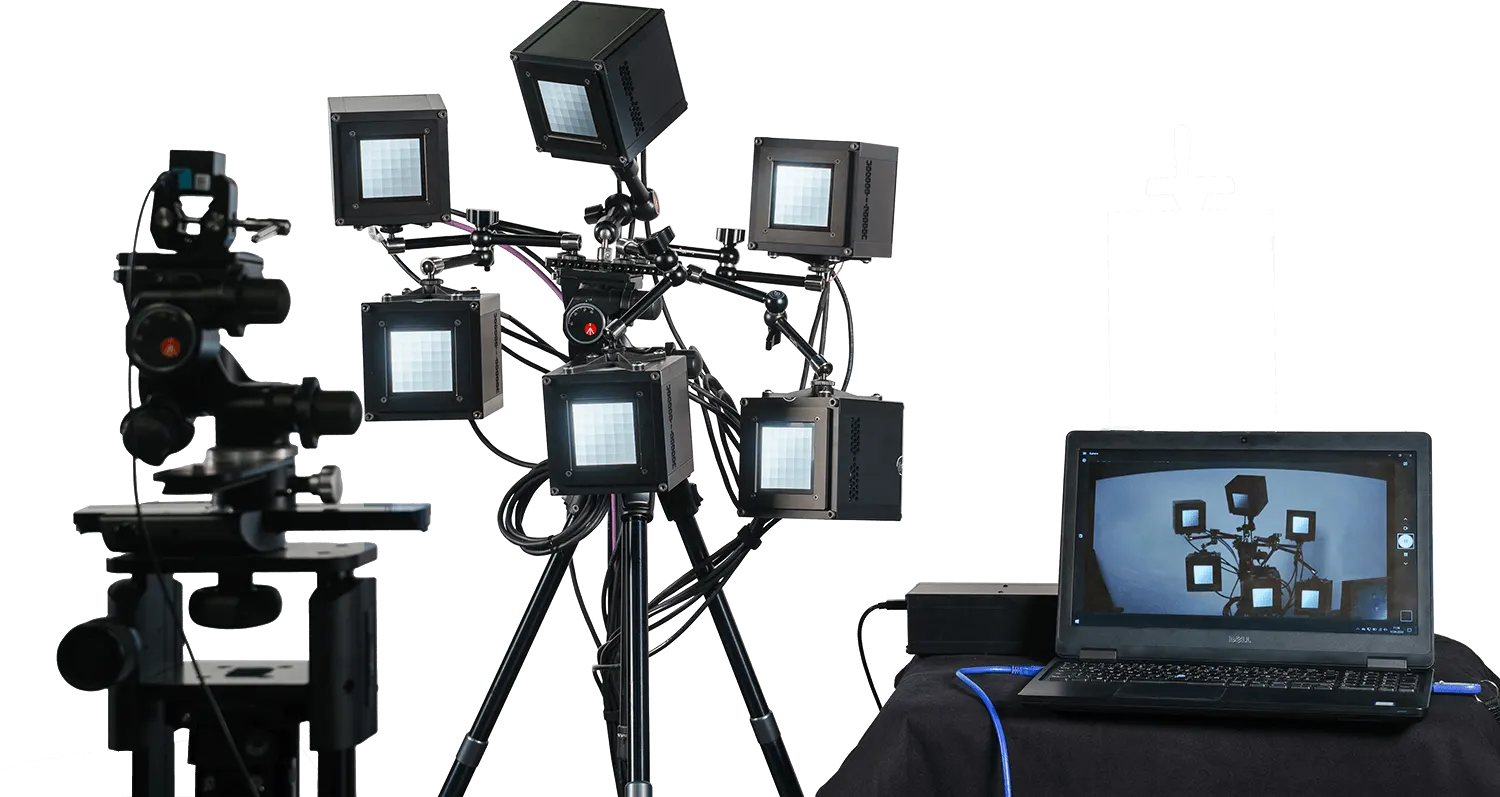
图6:用于IEEE-P2020 KPI 测量的 VLS 系统。
VLS 是一个由多达六台 Vega 设备连接到单个可移动臂上的系统。所有 Vega 设备均通过这些臂连接到三脚架上,具有很高的适应性。臂的灵活性使得每台 Vega 设备都能手动移动,从而在测试过程中快速生成随机设置和角度,让您能够创建动态的测试场景。 VLS配备控制软件,可让您创建测试序列,并调节亮度以进行CSNR测量。此外,VLS-Evaluation Software还能帮助您分析测试结果。
我们在 iQ-Lab 中使用 VLS 对系统的 CSNR、CTA 和 MMP 性能进行测试。
结论
对比度信噪比(CSNR)是指相机通过比较平均对比度与其标准差来区分对比度的能力。换言之,它描述了相机在不同条件下再现并区分场景中各种物体的能力。 IEEE-P2020 工作组制定了这一KPI,以应对自动驾驶的动态特性,预计其他车载级摄像头也能成功运行。
虽然传统的对比度与噪声比(CNR)和信噪比(SNR)测量通常足以确定噪声分离性能,但这些测量依赖于固定测试环境中的标准灰度Test Charts。因此,它们无法全面反映动态场景中摄像系统进行生死攸关的调整时的全部情况。
因此,我们的团队开发了Versatile Light System(VLS),基于 IEEE-P2020 标准,在舒适的测试实验室环境中营造更具动态感的测试场景。我们使用 VLS 在我们的测试环境中营造更具动态感的测试场景。 iQ-Lab 在测试 P2020 关键绩效指标(KPI)时,包括 CSNR、对比度传递精度(CTA),以及调制光抑制概率(MMP).
*免责声明:IEEE-P2020工作组所表达的观点仅代表该工作组的立场,并不一定代表IEEE或IEEE标准协会的立场。
需要帮助测试对比度信噪比吗?
寻找适合测试相机系统CSNR性能的合适产品和服务。
产品与解决方案
我们提供多种用于测试对比度信噪比性能的产品和解决方案。为您的测试实验室寻找最合适的设备。
Test Charts
我们提供种类繁多的Test Charts,用于测试对比度和信噪比。请根据您的需求选择合适的Test Charts。
分析软件
测试服务
欢迎通过我们的图像质量测试实验室进行专业相机测试,该实验室是全球规模最大的独立相机测试实验室之一。