Visual Noise——实现方式的差异
信噪比(SNR)是描述数码相机噪点表现的一种广为人知且常用的指标。
多项研究表明,信噪比并不能准确反映人类观察者的感知。因此,两台相机的信噪比值可能相同,但其噪点在感知上却截然不同。 Visual Noise指标为这一问题提供了解决方案,因为它考虑了观看条件以及人眼视觉系统的“对比敏感度函数”(CSF)。
Visual Noise 在 ISO 15739:2003 标准中已有描述,并在 ISO 15739:2013 修订版中从信息性附录转变为规范性部分。在 ISO 15739 修订讨论期间,在 Image Engineering 的积极协助下,创建了一个参考实现。 从最初的实现(自 2007 年起应用于 iQ-Analyzer)到当前 iQ-Analyzer 6 版中的参考实现,存在一些细微变化。
在本技术说明中,我们将阐述 ISO 参考实现(iQ-Analyzer 6 版)与先前实现(iQ-Analyzer 5 版)之间的差异:
色度适配
在进行频率滤波之前,RGB图像数据会被转换为XYZ色空间,随后再转换为ACC色空间(也称为对立色空间)。为了实现所需的色度适应,采用的是Bradford算法,而非van Kries算法。
XYZ 到 CIE-Luv 转换
VN 度量基于输入图像数据经空间滤波后的 CIE-Luv 表示。在频率滤波过程中,可能会产生不合理的负 XYZ 值。现在,负值会被设为零,而非取其绝对值。
在转换为CIE-Luv时,参考白点不再使用D50,而是改用D65。
CSF 计算
CSF 的 C2 分量现采用略有调整的常数因子。
傅里叶变换
在傅里叶变换(及逆傅里叶变换)过程中,直流分量会被强制设为零,并在滤波后重新添加。在参考实现中,已确保直流分量在滤波过程中始终保持为0。
有关“Visual Noise”方法的详细信息,请参阅此技术说明:
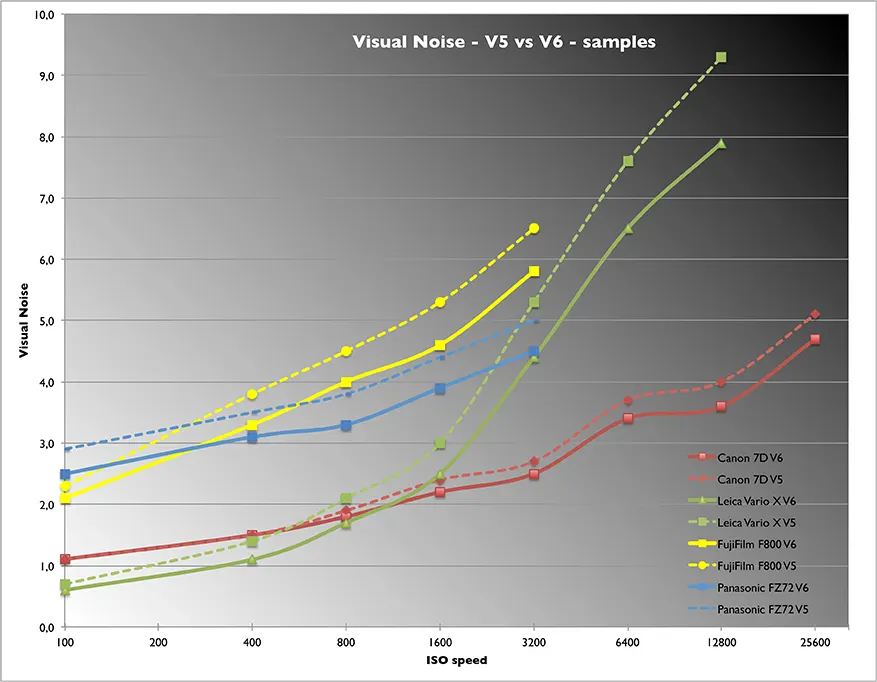
所有这些差异综合起来,会使最终的 Visual Noise 值降低 10% 至 15%。如提供的包含 4 台样本相机的图表所示,各条曲线并未交叉,这意味着趋势保持一致。
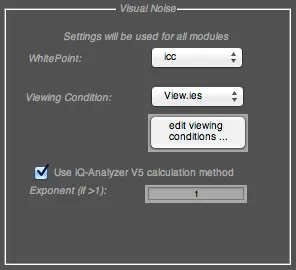
尽管我们强烈建议切换到新的参考实现,但我们也理解在运行中的评估方案中难以迅速进行变更的限制。因此,如果您在设置面板中启用“使用 iQ-Analyzer V5 计算方法”选项,仍可在 iQ-Analyzer 6 版中使用旧方法。
Uwe Artman