飞行时间特性分析简介
飞行时间(ToF)相机技术是指相机和传感器系统能够准确测定FOV内物体的距离,并对场景进行三维建图的能力。该技术可广泛应用于增强现实、虚拟现实以及高级驾驶辅助系统(ADAS)等领域。 尤其是ADAS应用,利用ToF技术帮助车辆实时感知并响应周围环境。
ToF 相机技术是如何工作的?
ToF 相机技术会发射短脉冲的红外光,并精确测量光线从相机传感器出发、到达场景中的物体,再反射回相机传感器所耗费的时间。随后,ToF 相机系统将利用该时间间隔计算出到物体的距离。
该测量过程每秒重复多次,使相机能够捕获一系列深度测量数据,并生成环境的3D地图。这项技术使其成为自动驾驶车辆中相机和传感器系统的理想选择。
ToF技术与ADAS应用
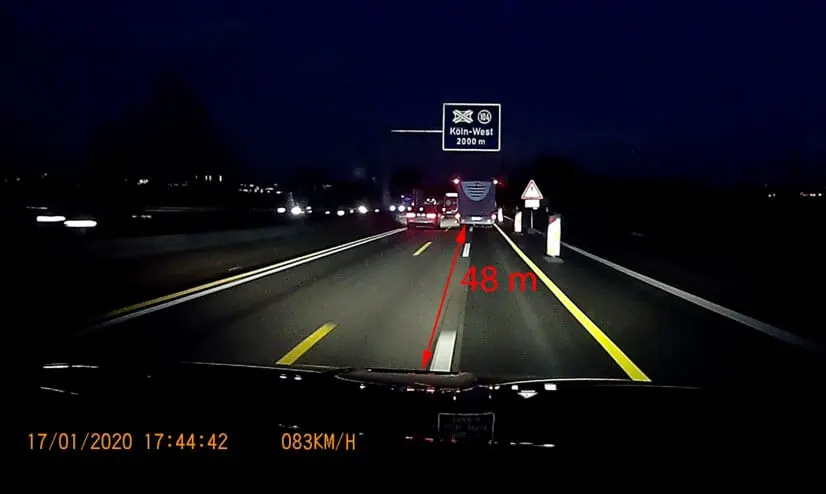
ToF技术被广泛应用于大多数ADAS系统中,以帮助其准确解读周围环境。ToF摄像头通过采集深度信息,使车辆能够实时检测并定位物体。 一旦检测到物体,ToF系统即可对场景进行三维建模,从而增强这些系统的感知和决策能力(例如,根据具体情况进行加速或制动)。
ToF 摄像头技术还可以与其他传感器技术(如激光雷达和 radar)集成,以提供更全面的环境概览。这些系统协同工作,使 ADAS 应用能够准确检测并定位物体,例如其他车辆、行人以及交通信号灯。
如果没有这些系统,自动驾驶车辆将难以在复杂环境中安全运行。然而,鉴于这些系统的运行特性以及对人命的风险,在经过校准和严格测试以确保最高性能和安全水平之前,不应将其应用于ADAS系统中。
ToF 摄像头的校准与特性分析
ToF 相机系统在使用前应进行校准和特性分析,以确保其高性能和安全性。与传统相机的测试类似,ToF 相机必须针对各种图像质量因素进行校准和测试。
几何校准
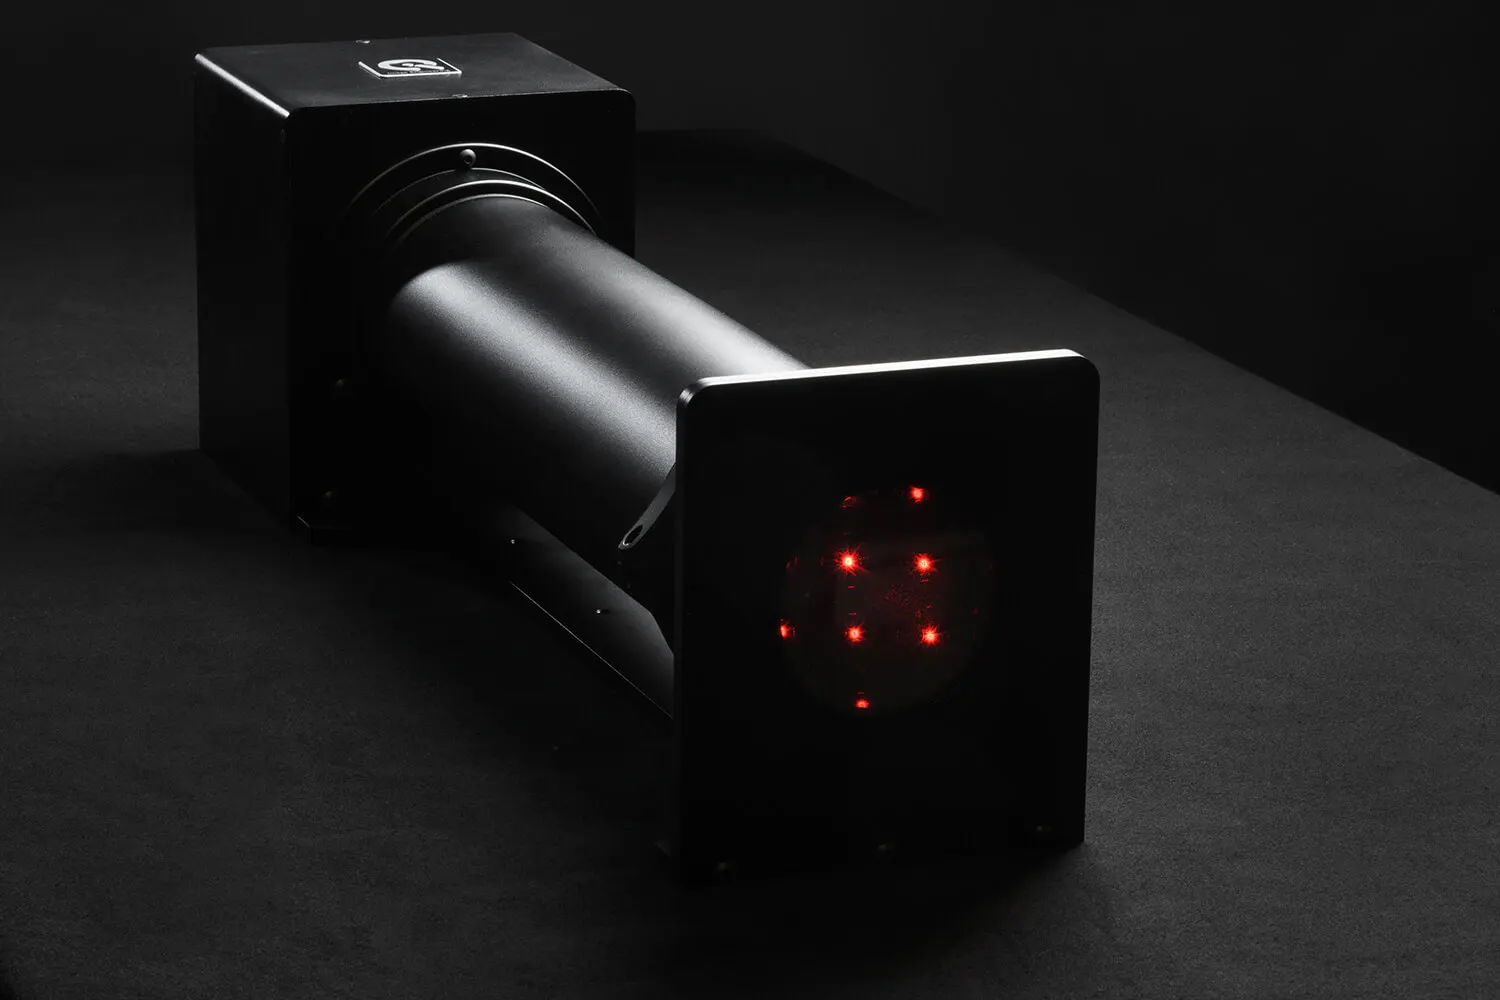
对于依赖于检测并准确对移动场景中的物体进行3D建模的ToF系统而言,几何校准至关重要。经过正确的几何校准后,相机系统将能够更精确地测量距离并识别场景中的物体。该系统还能更好地校正高Distortion,并准确对齐立体相机对。 在汽车应用中,物体的距离是根据相机或立体相机对的测量几何特征计算得出的。根据我们的经验,使用紧凑型 GEOCAL 设备进行相机几何校准效果最佳,该设备可从无限远处生成光点网格。点击此处了解有关几何校准的更多信息。
空间频率响应(SFR)与分辨率表征
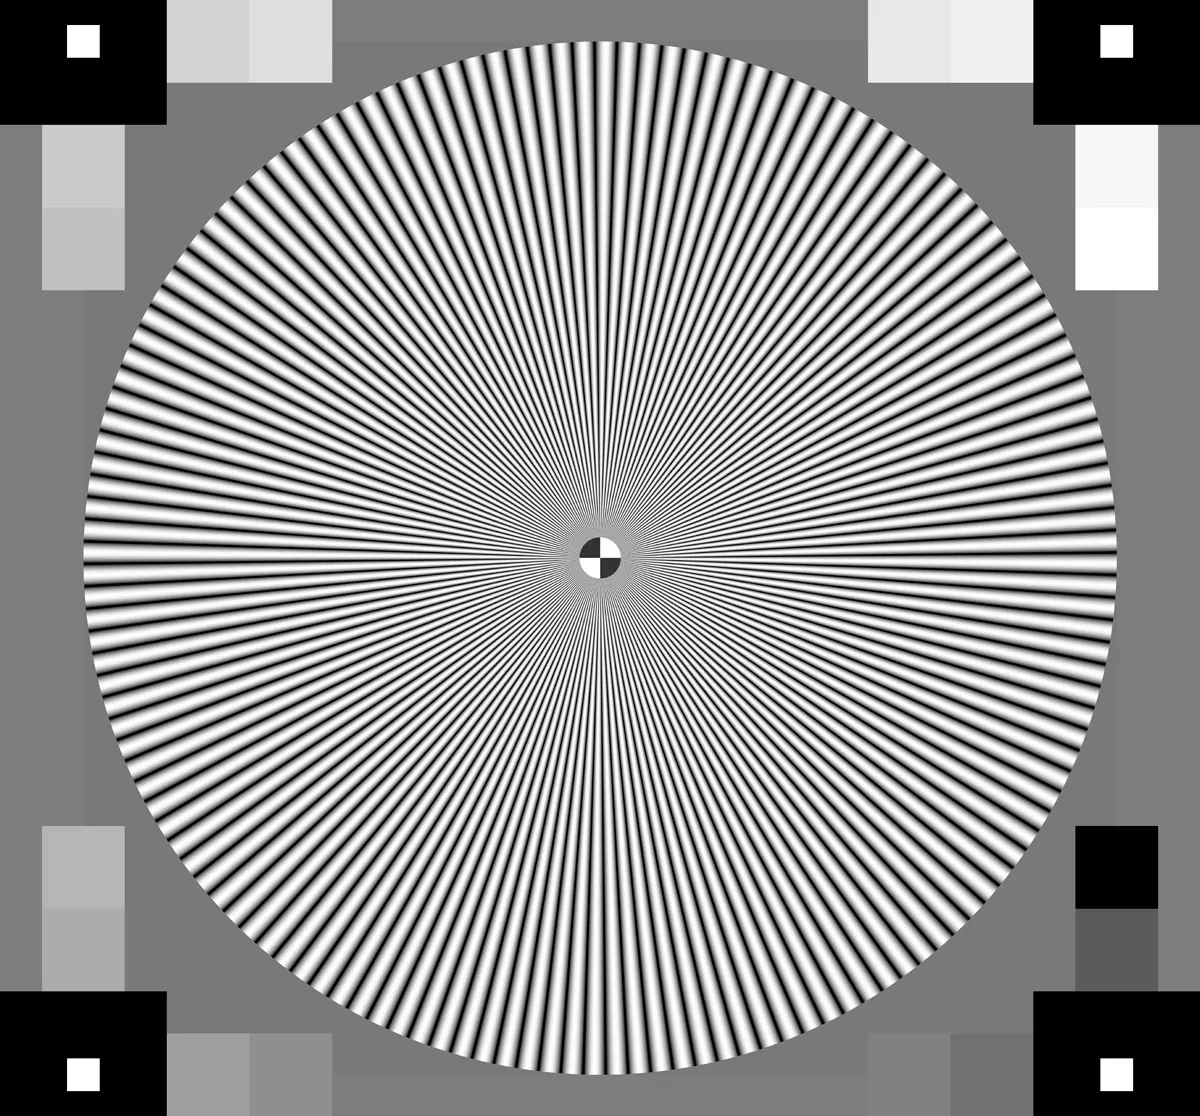
ToF 摄像头的另一个关键环节是测试空间频率响应(SFR),以确定 Resolution 性能。SFR 描述了被测系统在 0%(完全丢失信息)到 100%(完美再现且无数据丢失)的量表上,再现一系列空间频率的能力。 如果 ToF 系统的 SFR 百分比较低,相机将难以正确检测场景中的物体,尤其是在低光或极强光条件下。SFR 可通过倾斜边缘标靶(e-SFR)或正弦西门子星标靶(s-SFR)来测定。 测试方法在 ISO 12233 标准中有所概述。
信噪比(SNR)
噪声是指图像中并非源自原始场景内容的伪影。 当噪声水平较高时,ToF 相机系统将难以识别场景中的不同物体。对于必须正确识别物体以确定正确调整的 ADAS 应用而言,这个问题尤其危险。因此,获取相机的信噪比 (SNR) 值对于 ToF 系统至关重要。
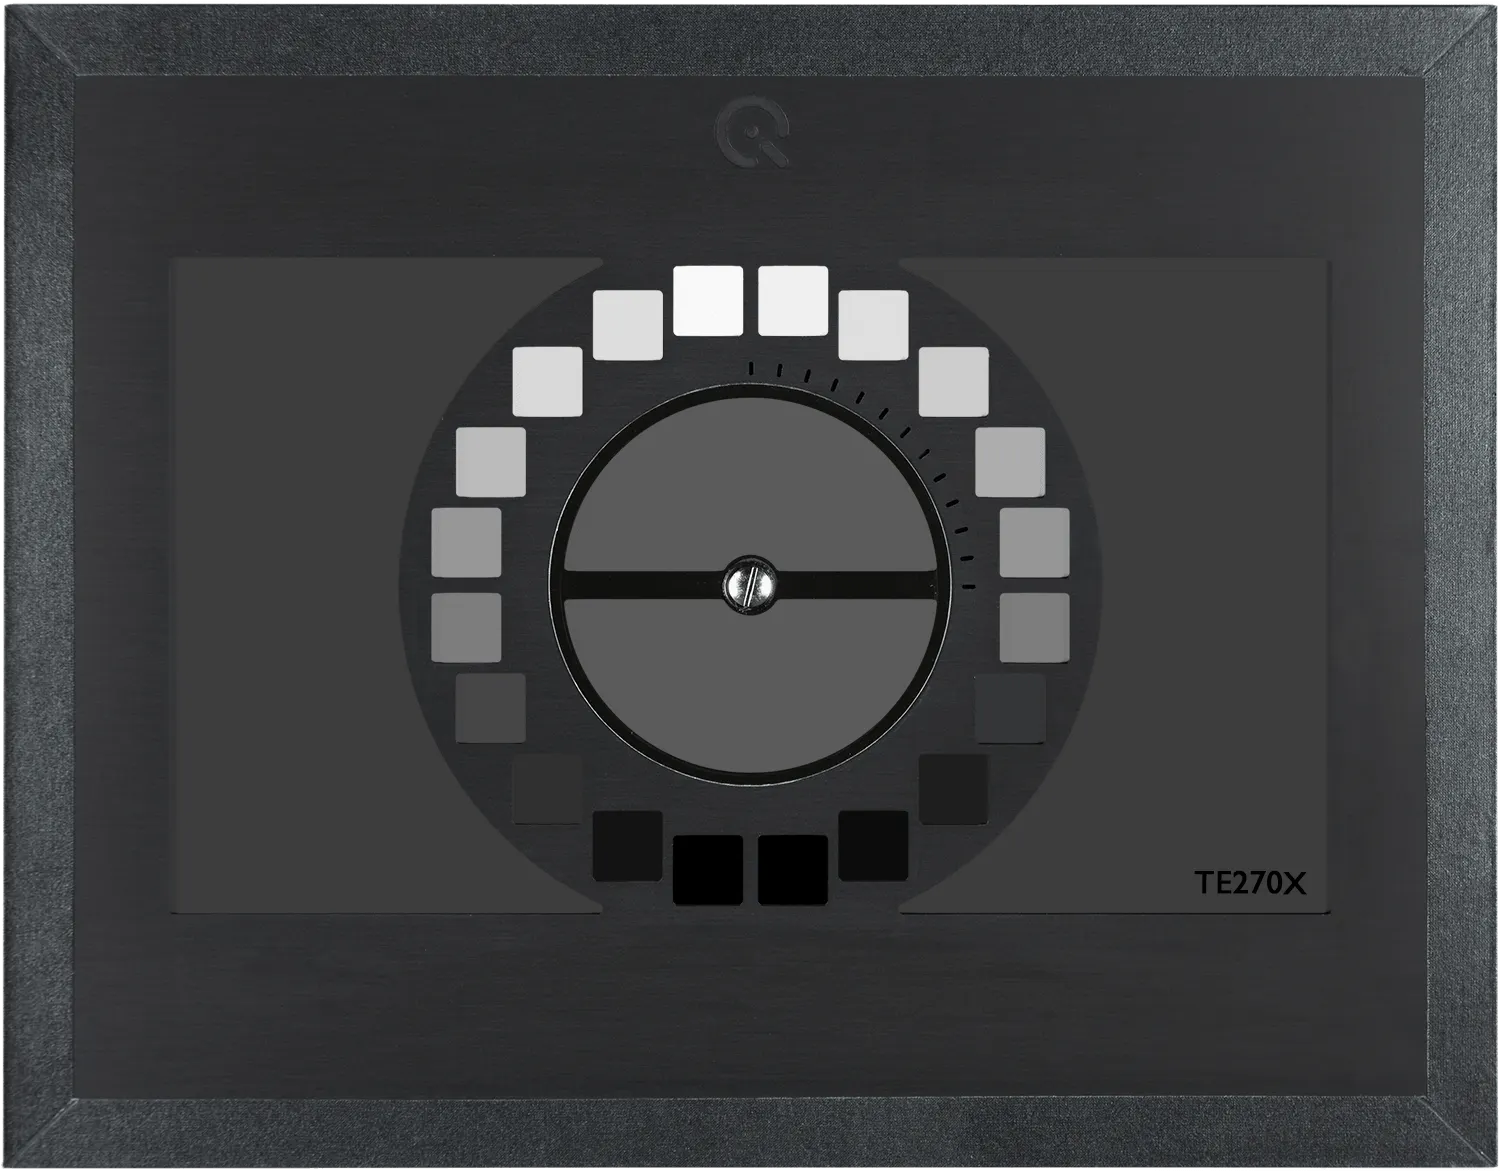
获得信噪比(SNR)的推荐测试方法是使用符合 ISO 14524 标准的 OECF 测试目标(例如 TE270X)。 这些测试靶标包含一系列灰度色块,系统会针对每个色块计算信噪比(SNR),从而生成信噪比与Luminance的关系曲线,据此确定图像中的噪声量。
光反射(眩光)特性分析
眩光是指图像中源自非相关场景物体的非预期光线。在汽车场景中,眩光通常表现为(来自挡风玻璃、前大灯等)的反射,这可能会显著影响 ToF 相机对物体的检测或识别。 传统上,测量眩光对摄像头传感器的影响通常采用 ISO 18844 标准中概述的方法和 Test Chart。然而,对于 ToF 摄像头,使用能够将光线反射至传感器的测试靶来表征眩光更为有效。这些测试靶将有助于确保 ToF 摄像头系统的深度校准准确无误。
时序测量
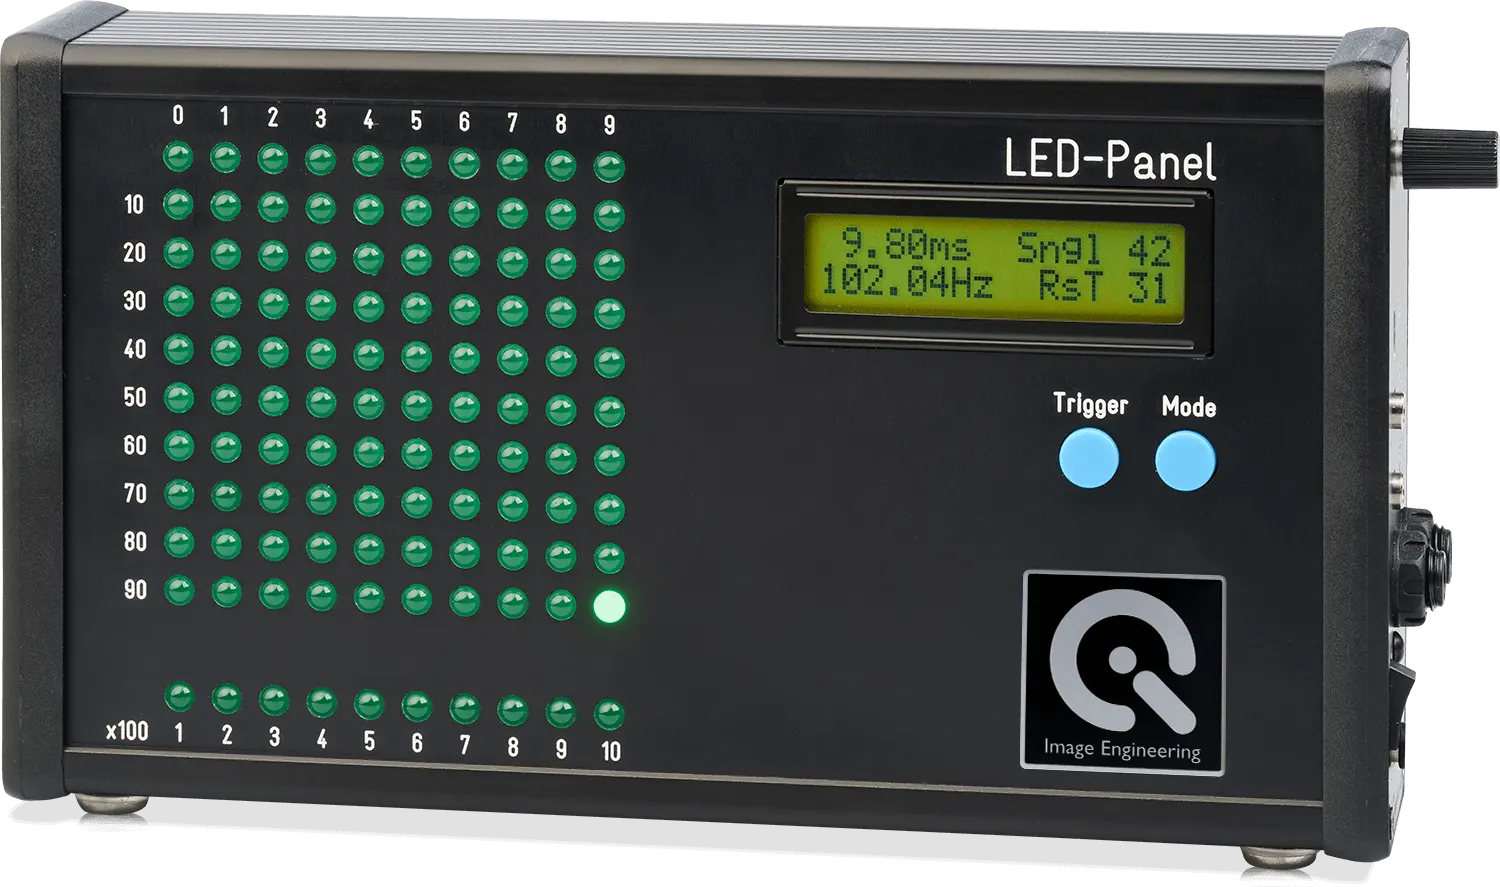
对场景进行深度映射需要精确的时序测量,以确定到物体的距离。ToF 相机系统会发射一串信号,并测量信号到达物体并反射回传感器所需的时间,从而确定距离。 为了进行正确的时序校准,我们建议遵循 ISO 15781 中的方法,并使用 LED-Panel 等时序测量设备。
基于真实测量的系统验证
完成全面校准和特性分析后,可通过将测量结果与真实值进行对比来验证ToF系统。3D深度测量的真实值可通过物理测量或在测试实验室中使用先进解决方案(例如均匀反射目标)来确定。
在测试实验室构建 ToF 测试方案
上文所述的许多因素均可通过2D Test Charts进行测量。然而,对于ToF相机系统而言,2D Test Charts并不实用,因为其目标是对动态场景进行3D建图。 在 Image Engineering,我们运用 ToF 技术的原理,开发了先进的测试目标和测试台,用于在受控的实验室环境中对 ToF 摄像头进行测试和深度校准。
校准完成后,通过将地面真值与校准后的深度信息进行对比,可以更轻松地识别出剩余误差。从多个位置重复此过程,将清晰地展示 ToF 摄像头的深度映射性能,并指出数据校准和处理方面需要改进的地方。
如果您有兴趣根据自身需求开发基于ToF技术的测试解决方案,请联系我们的销售团队。他们将根据您的技术规格,为您提供可行的解决方案建议。
想进一步了解如何构建 ToF 技术吗?
请联系我们,安排与我们工程师的交流会。